01
결정 루프
발견, 근거, 권고, 승인, 반영 확인을 한 사건으로 잇습니다.
Overview
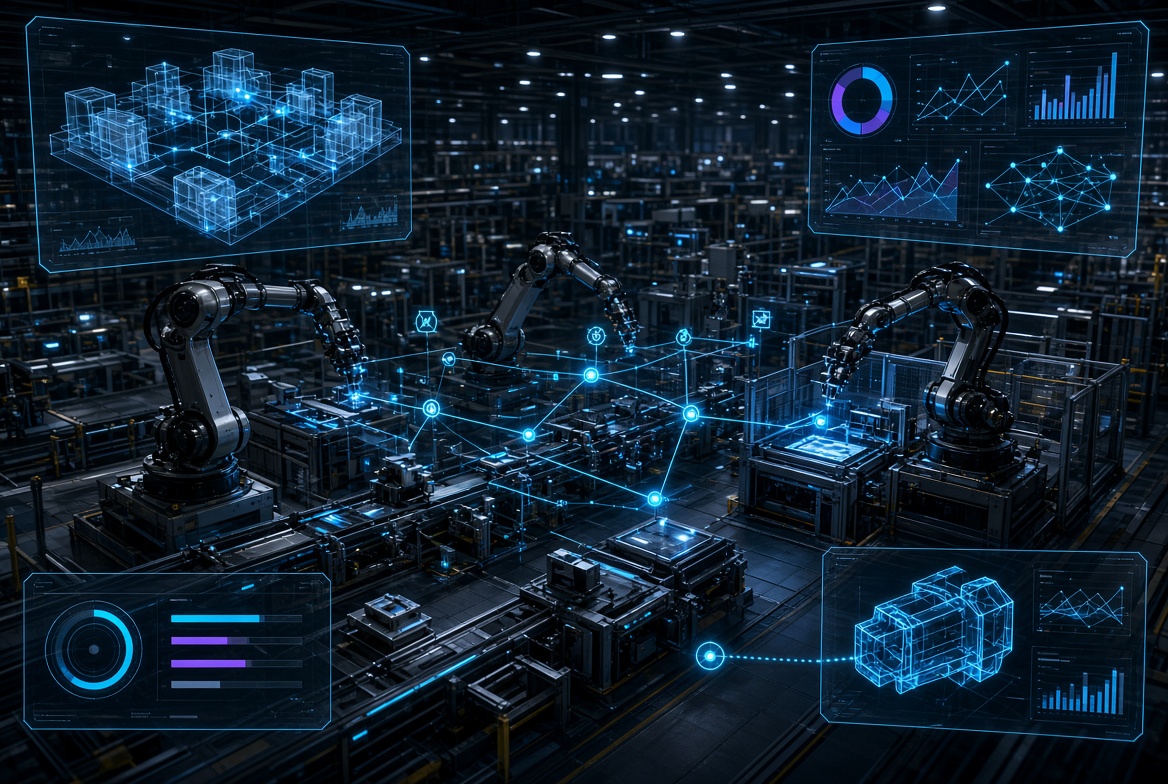
가상 산업단지에서 품질·안전·자재·납기·로봇 협업을 근거와 함께 권고합니다. MES·ERP·WMS·QMS·CCTV를 읽기 전용으로 연결하고, 확정은 사람이 합니다.
Pain Point
Solution
시나리오별로 증거 칸을 채우고, 없는 데이터는 없는 대로 보여 준 뒤 점검 요청만 제안합니다. 3D 트윈은 도달 범위처럼 공간이 판정을 바꾸는 곳에만 씁니다.
Key Features
결정 루프
발견, 근거, 권고, 승인, 반영 확인을 한 사건으로 잇습니다.
증거 수준
12칸 중 빈칸을 숨기지 않습니다.
Core Platform
Factory Pulse
제조 의사결정 루프
3D 트윈
로봇 도달 부피처럼 평면 규칙이 부족한 장면만 입체 판정합니다.
Outcome
01
발견, 근거, 권고, 승인, 반영 확인을 한 사건으로 잇습니다.
02
12칸 중 빈칸을 숨기지 않습니다.
03
로봇 도달 부피처럼 평면 규칙이 부족한 장면만 입체 판정합니다.